
Introducción
El motor de inducción trifásico con rotor de jaula de ardilla (squirrel-cage) es la máquina eléctrica más utilizada en la industria. Accionar bombas, ventiladores, compresores, correas transportadoras, molinos y agitadores es su tarea cotidiana tanto en plantas de manufactura discreta (factory automation) como en procesos continuos (process automation) de minería, celulosa, alimentos y servicios sanitarios. Su construcción robusta, la ausencia de escobillas y colectores en la versión de jaula y su conexión directa a la red o a un variador de frecuencia explican su amplia adopción.
Especificar correctamente un motor de inducción exige comprender cómo produce torque, cómo se interpretan sus datos de placa y cómo se describen sus características de arranque según las normas NEMA MG 1 [1] e IEC 60034 [2]. Igualmente importante es conocer los aspectos mecánicos que determinan su integración con la carga y su confiabilidad en el tiempo: carcasa, forma constructiva, acoplamiento, rodamientos y sensores de velocidad y temperatura. Este artículo recorre esos aspectos con un enfoque práctico, orientado a quienes diseñan, especifican, integran o mantienen accionamientos industriales.
Principio de operación
Campo magnético rotatorio y velocidad síncrona
El estator del motor contiene un devanado trifásico distribuido en ranuras. Cuando se alimenta con un sistema de tensiones trifásicas equilibradas, desfasadas 120° eléctricos entre sí, las tres corrientes generan un campo magnético de amplitud prácticamente constante que gira en el entrehierro. La velocidad de ese campo, denominada velocidad síncrona (nₛ), depende únicamente de la frecuencia de alimentación y del número de polos del devanado:
nₛ = 120 · f / p
donde nₛ se expresa en min⁻¹, f es la frecuencia en Hz y p es el número de polos. Un motor de 4 polos alimentado a 50 Hz tiene una velocidad síncrona de 1.500 min⁻¹; el mismo motor a 60 Hz alcanza 1.800 min⁻¹.
Inducción en el rotor y deslizamiento
El rotor de jaula está formado por barras conductoras de aluminio o cobre, alojadas en el paquete de chapas magnéticas y cortocircuitadas en ambos extremos por anillos. El campo rotatorio del estator corta las barras del rotor e induce en ellas tensiones; como las barras están en cortocircuito, circulan corrientes que, al interactuar con el campo del entrehierro, producen fuerzas tangenciales y, en consecuencia, torque.
Para que exista inducción debe haber movimiento relativo entre el campo y las barras. Por esta razón el rotor gira a una velocidad n ligeramente inferior a la síncrona. La diferencia relativa entre ambas se denomina deslizamiento (slip):
s = (nₛ − n) / nₛ
En vacío el deslizamiento es muy pequeño; a plena carga, en motores de uso general, suele situarse entre 1 % y 5 %. La frecuencia de las corrientes rotóricas es igual a s · f, de modo que en régimen nominal es de apenas unos pocos hertz. Esta dependencia entre deslizamiento, corriente rotórica y torque es la base de toda la curva de funcionamiento del motor.
Rotor de jaula y rotor bobinado
Existen dos tipos constructivos de rotor. El rotor de jaula es el más difundido por su simplicidad, bajo mantenimiento y robustez. El rotor bobinado (wound rotor) dispone de un devanado trifásico conectado a anillos rozantes, lo que permite insertar resistencias externas para modificar el torque de arranque y limitar la corriente; se emplea en aplicaciones específicas de gran inercia. El resto de este artículo se centra en el motor de jaula, que es el que describen las clasificaciones de diseño NEMA e IEC.
Características eléctricas
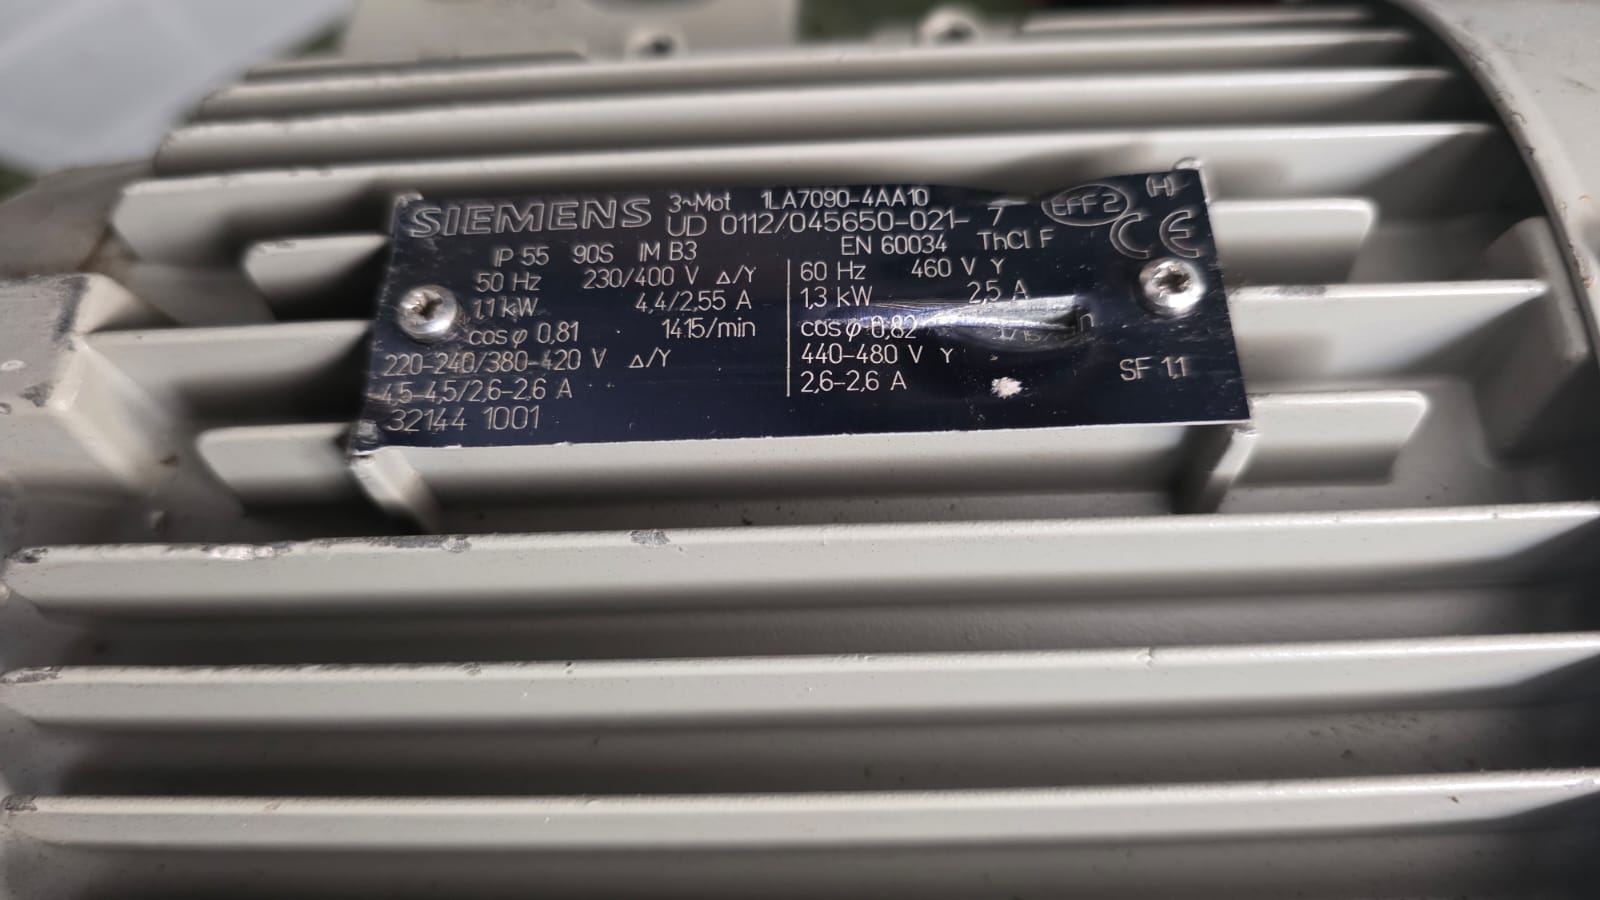
Datos de placa
La placa de características, cuyo contenido mínimo establece IEC 60034-1 [2], resume las condiciones nominales para las que el motor fue diseñado. Los datos más relevantes son:
- Potencia nominal: potencia mecánica disponible en el eje, en kW (o en hp en placas NEMA).
- Tensión y frecuencia nominales: por ejemplo, 400 V Δ / 690 V Y a 50 Hz. La doble tensión indica la conexión del devanado para cada nivel.
- Corriente nominal: corriente de línea absorbida a potencia, tensión y frecuencia nominales.
- Velocidad nominal: velocidad del eje a plena carga, que permite calcular el deslizamiento nominal.
- Factor de potencia (cos φ): relación entre potencia activa y aparente a plena carga.
- Rendimiento y clase de eficiencia: el rendimiento nominal y la clase IE según IEC 60034-30-1.
- Clase térmica del aislamiento y régimen de servicio.
- Grado de protección (IP) y método de refrigeración (IC).
- En motores NEMA, además, letra de diseño, letra de código de kVA a rotor bloqueado y factor de servicio [1].
Rendimiento y clases de eficiencia
La norma IEC 60034-30-1 armoniza a nivel mundial las clases de eficiencia de los motores de corriente alterna alimentados desde la red. Su segunda edición, publicada en 2025, reemplaza a la de 2014 e incorpora la clase IE5 con tablas de límites nominales para 50 Hz y 60 Hz [3]. La escala va desde IE1 (eficiencia estándar) hasta IE5 (eficiencia ultra premium). El rendimiento se determina según los métodos de ensayo de IEC 60034-2-1.
El beneficio de especificar una clase de eficiencia elevada es directo: en un motor que opera miles de horas al año, las pérdidas representan un costo energético que supera ampliamente el precio de adquisición durante su vida útil. Una menor pérdida implica además menor calentamiento, lo que favorece la duración del aislamiento y de la grasa de los rodamientos.
El rendimiento y el factor de potencia varían con la carga. En la mayoría de los diseños el rendimiento máximo se alcanza entre el 75 % y el 100 % de la potencia nominal, mientras que el factor de potencia disminuye apreciablemente a cargas bajas. Por ello, un motor sobredimensionado para su aplicación opera con menor rendimiento y peor factor de potencia que uno correctamente seleccionado.
Tolerancias de tensión y frecuencia
IEC 60034-1 define dos zonas de operación. En la zona A, que admite variaciones de tensión de ±5 % y de frecuencia de ±2 %, el motor debe entregar su torque nominal de forma continua. En la zona B, más amplia (±10 % en tensión y +3 %/−5 % en frecuencia), el motor debe poder funcionar, aunque con mayor calentamiento, por lo que no se recomienda la operación prolongada en ella [2]. NEMA MG 1 establece para motores de inducción una tolerancia de ±10 % en tensión y ±5 % en frecuencia, con una variación combinada que no exceda el 10 % [1].
El desequilibrio de tensiones merece especial atención: un desequilibrio porcentual pequeño en tensión provoca un desequilibrio mucho mayor en las corrientes y un incremento significativo de temperatura. NEMA MG 1 entrega una curva de reducción de potencia (derating) en función del desequilibrio de tensión y desaconseja operar con desequilibrios superiores al 5 % [1].
Clase térmica y régimen de servicio
La vida útil de un motor está determinada principalmente por la temperatura de su sistema de aislamiento. IEC 60085 clasifica los sistemas de aislamiento eléctrico por su temperatura máxima de servicio; las clases más habituales en motores son B (130 °C), F (155 °C) y H (180 °C) [4]. IEC 60034-1 fija los límites de calentamiento correspondientes, medidos por variación de resistencia, para una temperatura ambiente de hasta 40 °C y una altitud de hasta 1.000 m [2].
| Clase térmica | Temperatura de referencia | Calentamiento admisible típico (método de resistencia) |
|---|---|---|
| 130 (B) | 130 °C | 80 K |
| 155 (F) | 155 °C | 105 K |
| 180 (H) | 180 °C | 125 K |
Una práctica frecuente es diseñar motores con aislamiento clase F y calentamiento de clase B. Esta reserva térmica de aproximadamente 25 K se traduce en una mayor expectativa de vida del aislamiento y en capacidad para tolerar condiciones de operación exigentes, como temperaturas ambiente elevadas o alimentación desde variadores de frecuencia.
El régimen de servicio describe el ciclo de carga para el que el motor fue dimensionado. IEC 60034-1 define los tipos S1 a S10 [2]; entre ellos, S1 corresponde a servicio continuo, S2 a servicio de corta duración, S3 a servicio intermitente periódico y S9 a servicio con variaciones no periódicas de carga y velocidad. Declarar correctamente el régimen de servicio evita tanto el sobrecalentamiento por ciclos de arranque frecuentes como el sobredimensionamiento innecesario.
Factor de servicio y letra de código
En la práctica NEMA, el factor de servicio (service factor, SF) indica la sobrecarga continua que el motor admite en condiciones nominales de tensión y frecuencia, a costa de un mayor calentamiento; un valor habitual es 1,15. La letra de código de kVA a rotor bloqueado (locked-rotor kVA code letter), de A a V, informa el rango de potencia aparente absorbida por hp en el arranque y es un dato necesario para dimensionar protecciones, alimentadores y el impacto en la red [1]. En la práctica, la corriente de arranque directo de un motor de jaula se encuentra típicamente entre 6 y 8 veces la corriente nominal.
La curva torque-velocidad
Puntos característicos
La curva torque-velocidad describe el torque que el motor entrega en el eje en función de su velocidad, desde el reposo hasta la velocidad síncrona, a tensión y frecuencia nominales. Sus puntos característicos, definidos tanto en NEMA MG 1 como en IEC 60034-1 y IEC 60034-12, son:
- Torque a rotor bloqueado (locked-rotor torque, LRT; en IEC, locked rotor torque, Tₗ): torque mínimo desarrollado con el rotor detenido. Determina la capacidad de iniciar el movimiento de la carga.
- Torque mínimo de aceleración (pull-up torque; en IEC, pull-up torque, Tᵤ): el menor valor de torque entre el reposo y la velocidad a la que ocurre el torque máximo. Si la curva de la carga supera este valor, el motor no completa la aceleración.
- Torque máximo (breakdown torque; en IEC, breakdown torque, Tₖ): el mayor torque que el motor puede desarrollar sin una caída abrupta de velocidad. Define la capacidad de soportar sobrecargas transitorias.
- Torque nominal: torque a potencia y velocidad nominales, calculado como T = 9.550 · P / n (T en N·m, P en kW, n en min⁻¹).
- Velocidad síncrona: punto en que el torque se anula.
Zona estable de operación
La región comprendida entre el punto de torque máximo y la velocidad síncrona es la zona estable de operación. En ella, un aumento del torque resistente produce una leve disminución de velocidad, lo que incrementa el deslizamiento y, con él, el torque motor, hasta alcanzar un nuevo equilibrio. Esta característica de autorregulación es uno de los principales beneficios del motor de inducción: mantiene una velocidad prácticamente constante frente a variaciones de carga, sin necesidad de un lazo de control externo.
Interacción con la carga y tiempo de aceleración
El punto de operación queda definido por la intersección entre la curva del motor y la curva torque-velocidad de la carga. Las cargas industriales suelen agruparse en tres familias: torque constante (correas transportadoras, compresores de desplazamiento positivo, extrusoras), torque cuadrático (bombas y ventiladores centrífugos) y potencia constante (bobinadoras, algunas máquinas herramienta).
Durante el arranque, la diferencia entre el torque del motor y el torque de la carga es el torque acelerador disponible. El tiempo de arranque depende de ese torque y del momento de inercia total del sistema. Verificar que el torque acelerador sea positivo en todo el rango de velocidad y que el tiempo de arranque sea compatible con la capacidad térmica del rotor es un paso esencial en la selección del motor, sobre todo en cargas de gran inercia como ventiladores de tiro inducido, molinos y centrífugas.
Efecto de la tensión y de la alimentación por variador
El torque del motor de inducción es aproximadamente proporcional al cuadrado de la tensión aplicada. Una caída de tensión del 10 % durante el arranque reduce el torque disponible en torno al 19 %, lo que puede impedir la aceleración de cargas exigentes. Este efecto debe considerarse al utilizar arrancadores suaves o arranque estrella-triángulo, que reducen la tensión en bornes precisamente para limitar la corriente.
Con un variador de frecuencia, la curva torque-velocidad se desplaza a lo largo del eje de velocidad: al mantener constante la relación tensión/frecuencia, el motor conserva su capacidad de torque por debajo de la velocidad base. Sobre la velocidad base, con tensión constante, el motor opera en debilitamiento de campo y la potencia se mantiene aproximadamente constante. IEC TS 60034-25 entrega la guía de diseño y aplicación para motores alimentados por convertidores [5], y NEMA MG 1 aborda estos aspectos en sus Partes 30 y 31 [1].
Diseños de arranque según NEMA MG 1
NEMA MG 1 clasifica los motores polifásicos de jaula de potencia media mediante letras de diseño que definen valores mínimos de torque a rotor bloqueado, torque mínimo de aceleración y torque máximo, así como límites de corriente a rotor bloqueado y de deslizamiento [1]. Los valores exactos se tabulan en la Parte 12 en función de la potencia y del número de polos.
| Diseño NEMA | Torque de arranque | Corriente de arranque | Deslizamiento nominal | Aplicaciones típicas |
|---|---|---|---|---|
| A | Normal | Superior a los límites del diseño B | Menor a 5 % | Aplicaciones que requieren alto torque máximo o que operan con variador |
| B | Normal | Limitada según tablas de la Parte 12 | Menor a 5 % | Uso general: bombas, ventiladores, compresores centrífugos |
| C | Alto | Limitada según tablas de la Parte 12 | Menor a 5 % | Correas transportadoras cargadas, compresores alternativos, trituradoras |
| D | Muy alto (mínimo 275 % del nominal) | Limitada según tablas de la Parte 12 | 5 % o superior | Cargas de alta inercia y ciclos intermitentes: prensas, cizallas, elevadores |
El diseño B es la opción de uso general, pues combina un torque de arranque adecuado para la mayoría de las cargas con una corriente de arranque acotada. El diseño C aporta un torque de arranque elevado sin aumentar la corriente, lo que resulta beneficioso para cargas que arrancan bajo carga. El diseño D, con su alto deslizamiento, permite aprovechar la energía cinética de volantes de inercia en máquinas de ciclo pulsante. Estas clasificaciones se aplican a motores de hasta 500 hp en las polaridades cubiertas por la norma; para potencias superiores, las características se acuerdan con el fabricante.
Diseños de arranque según IEC 60034-12
IEC 60034-12:2024 especifica los parámetros de ocho diseños de desempeño de arranque para motores de jaula trifásicos, de una velocidad, de 50 Hz o 60 Hz, con tensión nominal de hasta 1.000 V, destinados a arranque directo o estrella-triángulo y dimensionados para servicio S1 [6]. La norma define valores mínimos de torque a rotor bloqueado, torque mínimo de aceleración y torque máximo, y valores máximos de potencia aparente a rotor bloqueado.
| Diseño IEC | Descripción | Tipo de arranque |
|---|---|---|
| N | Torque de arranque normal | Directo |
| NE | Como N, con mayor potencia aparente a rotor bloqueado admitida; para motores de clase IE3 o superior | Directo |
| NY | Como N, previsto para arranque estrella-triángulo | Estrella-triángulo |
| NEY | Como NE, previsto para arranque estrella-triángulo | Estrella-triángulo |
| H | Torque de arranque alto | Directo |
| HE | Como H, con mayor potencia aparente a rotor bloqueado admitida; para motores de clase IE3 o superior | Directo |
| HY | Como H, previsto para arranque estrella-triángulo | Estrella-triángulo |
| HEY | Como HE, previsto para arranque estrella-triángulo | Estrella-triángulo |
La letra E, incorporada en la edición de 2016, reconoce una consecuencia física de los diseños de alta eficiencia: la menor resistencia de los conductores tiende a aumentar la corriente de arranque [6]. Al definir límites específicos para estos motores, la norma permite aprovechar los beneficios de las clases IE3, IE4 e IE5 manteniendo una referencia objetiva para el dimensionamiento de protecciones y alimentadores.
En los diseños Y, el torque disponible durante la etapa en estrella es aproximadamente un tercio del correspondiente a conexión en triángulo, por lo que la norma establece requisitos propios para ese modo de arranque. De forma aproximada, el diseño N se corresponde con el uso general y el diseño H con las cargas que requieren alto torque de arranque, en una lógica análoga a la de las letras de diseño NEMA.
Características mecánicas
Carcasa y altura de eje (frame)
La carcasa (frame) aloja el paquete estatórico y soporta los escudos portarrodamientos. Se fabrica habitualmente en hierro fundido, aluminio o acero. El hierro fundido ofrece alta rigidez, buena amortiguación de vibraciones y resistencia a la corrosión, por lo que es frecuente en ambientes industriales severos.
La normalización de dimensiones permite intercambiar motores de igual tamaño constructivo sin modificar bases ni acoplamientos. En el sistema IEC, la serie IEC 60072 relaciona tamaños de carcasa con potencias y fija las dimensiones de montaje [7]. La designación de la carcasa corresponde a la altura del eje en milímetros, seguida de una letra que indica la longitud (S, M o L): un motor 160M tiene su eje a 160 mm de la base de montaje. En el sistema NEMA, la Parte 4 de MG 1 define las dimensiones [1]; en carcasas de serie T, las dos primeras cifras divididas por 4 entregan la altura de eje en pulgadas (una carcasa 254T tiene su eje a 6,25 pulgadas). Sufijos como C (brida de cara C), D (brida tipo D) o TS (eje corto para acoplamiento directo) completan la designación.
La forma constructiva y el tipo de montaje se codifican según IEC 60034-7 con el código IM [8]. Los casos más comunes son IM B3 (montaje con patas, eje horizontal), IM B5 (brida con agujeros pasantes), IM B14 (brida con agujeros roscados), IM B35 (patas y brida) e IM V1 (brida, eje vertical hacia abajo). Especificar la forma constructiva correcta asegura que los drenajes de condensado, la lubricación de los rodamientos y la capacidad de carga axial correspondan a la posición real de trabajo.
Dos códigos adicionales completan la descripción de la carcasa. El grado de protección IP, según IEC 60034-5, indica la protección contra el ingreso de sólidos y agua; IP55 e IP66 son habituales en industria de procesos [9]. El método de refrigeración IC, según IEC 60034-6, describe cómo se disipan las pérdidas: IC411 corresponde a motor cerrado autoventilado con ventilador en el eje, mientras que IC416 incorpora un ventilador independiente, lo que permite mantener la capacidad de refrigeración a bajas velocidades cuando el motor opera con variador [10].
Tipos de acoplamiento a la carga
La forma en que el motor transmite el torque a la carga condiciona las fuerzas sobre el eje y los rodamientos, y con ello la confiabilidad del conjunto.
- Acoplamiento directo mediante acoplamiento flexible: es la configuración más común. Los acoplamientos flexibles de elementos elastoméricos, de discos, de rejilla o de engranajes transmiten el torque mientras absorben pequeños desalineamientos angulares, paralelos y axiales. Su principal beneficio es que no imponen carga radial significativa sobre el eje, siempre que la alineación se ejecute dentro de las tolerancias del fabricante del acoplamiento.
- Transmisión por correas y poleas: permite adaptar la velocidad y separar físicamente el motor de la máquina accionada. La tensión de las correas genera una carga radial en el extremo del eje que debe verificarse contra la capacidad admisible indicada por el fabricante del motor; NEMA MG 1 entrega criterios de aplicación para este tipo de transmisión [1]. Para cargas radiales elevadas se especifica un rodamiento de rodillos cilíndricos en el lado de accionamiento.
- Motorreductor o montaje con brida sobre reductor: el motor se monta mediante brida B5 o B14 directamente sobre el reductor. Esta configuración es compacta, elimina la alineación en terreno y es habitual en correas transportadoras y agitadores.
- Montaje directo de la carga sobre el eje: ventiladores e impulsores de bomba montados en el eje del motor, frecuentes en bombas monobloque. En este caso los rodamientos del motor soportan también las cargas axiales y radiales de la máquina, por lo que su selección debe considerarlas.
El balanceo de rotores con chaveta se realiza habitualmente con la convención de media chaveta, que debe ser coherente entre el motor y el elemento acoplado para respetar los grados de vibración definidos en IEC 60034-14 [11].
Tipos de rodamientos
Los rodamientos son, junto con el aislamiento del devanado, uno de los componentes que más influyen en la vida útil del motor. En máquinas de baja y media potencia se utilizan rodamientos de elementos rodantes, cuya vida nominal L10 se calcula según ISO 281 [12]. Los tipos más frecuentes son:
- Rodamientos rígidos de bolas (deep groove ball bearings): son la opción estándar en ambos extremos del eje. Soportan cargas radiales y axiales moderadas en ambos sentidos, operan a altas velocidades y requieren poco mantenimiento. Se suministran abiertos para relubricación o con obturaciones o placas de protección y lubricados de por vida.
- Rodamientos de rodillos cilíndricos: se instalan en el lado de accionamiento cuando existen cargas radiales elevadas, como en transmisiones por correa. Su capacidad de carga radial es superior, aunque requieren una carga mínima para operar correctamente, por lo que no son adecuados para acoplamiento directo con carga radial muy baja.
- Rodamientos de bolas de contacto angular: se emplean en motores de eje vertical o con cargas axiales importantes, por ejemplo cuando el impulsor de una bomba se monta directamente sobre el eje.
La disposición habitual combina un rodamiento fijo, que posiciona axialmente el rotor, y un rodamiento libre, que permite la dilatación térmica del eje. Los motores de mayor tamaño incorporan graseras y válvulas de alivio que permiten relubricar en marcha según los intervalos indicados en la placa o en el manual del fabricante. En máquinas de gran potencia también se emplean cojinetes de deslizamiento (sleeve bearings).
Cuando el motor se alimenta desde un variador de frecuencia, la tensión de modo común puede originar corrientes que circulan a través de los rodamientos y deterioran sus pistas. IEC TS 60034-25 describe este fenómeno y las medidas de mitigación [5], entre ellas los rodamientos aislados (con recubrimiento cerámico en el aro o con elementos rodantes cerámicos) y los dispositivos de puesta a tierra del eje. Especificar estas medidas en potencias medias y altas operadas con variador protege una de las inversiones más relevantes del accionamiento.
Sensores para medición de velocidad
En muchas aplicaciones el motor opera sin sensor de velocidad, ya sea conectado directamente a la red o controlado por un variador que estima la velocidad a partir de las corrientes y tensiones. Sin embargo, cuando se requiere control preciso de velocidad o posición, torque a velocidad cero, sincronización entre ejes o vigilancia de seguridad, se incorpora un sensor en el extremo no accionado (NDE) del eje:
- Encoder incremental: entrega dos canales de pulsos en cuadratura (A y B), desfasados 90°, y opcionalmente un pulso de referencia por vuelta (Z). La cuadratura permite determinar el sentido de giro y cuadruplicar la resolución efectiva. Las interfaces más frecuentes son TTL con transmisión diferencial RS-422, adecuada para distancias moderadas y alta frecuencia, y HTL (10 V a 30 V), con mayor inmunidad al ruido en ambientes industriales. Se instalan con eje sólido y acoplamiento, o con eje hueco directamente sobre el eje del motor.
- Encoder absoluto: entrega la posición angular como un valor digital único, monovuelta o multivuelta, que se conserva sin necesidad de un recorrido de referencia tras una desconexión. Se comunican mediante interfaces seriales síncronas o directamente a través de redes industriales. En redes PROFINET, el perfil de encoder de PI (Encoder Profile) normaliza el intercambio de datos de posición y velocidad, lo que simplifica la integración con el controlador y el diagnóstico del dispositivo [13].
- Resolver: transductor electromagnético sin electrónica en el rotor, que entrega señales analógicas seno y coseno moduladas. Su construcción le otorga alta tolerancia a temperatura, vibración y choque.
- Tacogenerador: genera una tensión proporcional a la velocidad. Es una solución simple y aún presente en instalaciones existentes.
- Sensores inductivos de proximidad: detectan el paso de una rueda dentada o de una leva montada en el eje. Son una solución robusta y económica para supervisión de velocidad cero, subvelocidad o detección de rotación en correas transportadoras, elevadores de cangilones y trituradoras.
Sensores de temperatura
La protección térmica integrada complementa a los relés de sobrecarga, que estiman la temperatura a partir de la corriente. Un sensor embebido en el devanado mide directamente la temperatura, por lo que detecta condiciones que el relé de sobrecarga no percibe: falla del ventilador, obstrucción de la refrigeración, temperatura ambiente excesiva, ciclos de arranque frecuentes u operación prolongada a baja velocidad con variador. IEC 60034-11 establece los requisitos para la protección térmica incorporada en motores [14].
- Termistores PTC (coeficiente de temperatura positivo): presentan un aumento abrupto de resistencia al alcanzar su temperatura nominal de respuesta. Se instalan habitualmente tres sensores en serie, uno por fase, en las cabezas de bobina, y se conectan a una unidad de disparo cuyas características se definen en IEC 60947-8 [15]. Entregan una protección confiable y de bajo costo, aunque solo indican si se superó el umbral y no la temperatura real.
- Protectores térmicos bimetálicos: interruptores normalmente cerrados que abren al alcanzar una temperatura definida. Pueden intercalarse directamente en el circuito de control del contactor.
- Termorresistencias Pt100: sensores de platino con una resistencia de 100 Ω a 0 °C y un comportamiento prácticamente lineal definido en IEC 60751 [16]. Permiten medir la temperatura en forma continua, configurar niveles de alarma y disparo diferenciados y registrar tendencias. Se conectan en configuración de tres o cuatro hilos para compensar la resistencia de los conductores. Son habituales en motores de media y alta potencia, tanto en el devanado como en los rodamientos.
| Sensor | Tipo de información | Norma de referencia | Ubicación típica |
|---|---|---|---|
| PTC | Umbral (conmutación) | IEC 60034-11, IEC 60947-8 | Cabezas de bobina |
| Bimetálico | Umbral (contacto) | IEC 60034-11 | Cabezas de bobina |
| Pt100 | Medición continua | IEC 60751 | Devanado y rodamientos |
La medición continua de temperatura en rodamientos permite detectar tempranamente problemas de lubricación, desalineamiento o sobrecarga radial. Integrada al sistema de control o de gestión de activos, junto con la medición de vibraciones, constituye la base de estrategias de mantenimiento basado en condición que reducen detenciones no programadas.
Criterios de especificación
Una especificación completa de un motor de inducción industrial debería considerar, como mínimo, los siguientes aspectos:
- Potencia, polaridad, tensión y frecuencia de la red de alimentación, y la conexión del devanado.
- Clase de eficiencia IE requerida y régimen de servicio (S1 a S10).
- Curva torque-velocidad y momento de inercia de la carga, número de arranques por hora y método de arranque (directo, estrella-triángulo, arrancador suave o variador).
- Letra de diseño NEMA o diseño IEC 60034-12 compatible con la carga y con la capacidad de la red.
- Clase térmica, temperatura ambiente, altitud y condiciones de alimentación (tolerancias y desequilibrio de tensión).
- Tamaño de carcasa, forma constructiva IM, grado de protección IP y método de refrigeración IC.
- Tipo de acoplamiento y cargas radiales y axiales sobre el eje, para definir los rodamientos.
- Medidas contra corrientes en rodamientos si el motor opera con variador.
- Sensores de temperatura en devanado y rodamientos, y sensor de velocidad si la aplicación lo requiere, junto con su interfaz de comunicación.
Conclusiones
El motor de inducción trifásico combina un principio de operación sencillo con una notable capacidad de adaptación a cargas muy diversas. Las normas NEMA MG 1 y la serie IEC 60034 entregan un lenguaje común para describir su desempeño eléctrico, sus características de arranque y sus dimensiones, lo que permite seleccionar, reemplazar e integrar motores con criterios objetivos. Las incorporaciones recientes, como la clase de eficiencia IE5 y los diseños de arranque para motores de alta eficiencia, reflejan la evolución de la tecnología hacia menores pérdidas sin sacrificar la compatibilidad con las instalaciones existentes.
Una especificación que integra los aspectos eléctricos con los mecánicos —acoplamiento, rodamientos y sensores de velocidad y temperatura— se traduce en accionamientos más eficientes, más fáciles de mantener y mejor preparados para su integración en arquitecturas de automatización y mantenimiento basado en condición.
Sigue leyendo
Este artículo es parte de nuestra guía de accionamientos eléctricos.
- Capacitación: Curso de mantención de accionamientos G120
- Proyectos y soporte en terreno: Nuestros servicios · Solicite una cotización para su proyecto
- Artículos relacionados: Principio del variador · Servomotores y paso a paso · Perfiles de carga
Referencias
[1] NEMA. ANSI/NEMA MG 1-2024, Motors and Generators. National Electrical Manufacturers Association.
[2] IEC. IEC 60034-1:2022, Rotating electrical machines – Part 1: Rating and performance. International Electrotechnical Commission.
[3] IEC. IEC 60034-30-1:2025, Rotating electrical machines – Part 30-1: Efficiency classes of line operated AC motors (IE code). International Electrotechnical Commission.
[4] IEC. IEC 60085, Electrical insulation – Thermal evaluation and designation. International Electrotechnical Commission.
[5] IEC. IEC TS 60034-25, Rotating electrical machines – Part 25: AC electrical machines used in power drive systems – Application guide. International Electrotechnical Commission.
[6] IEC. IEC 60034-12:2024, Rotating electrical machines – Part 12: Starting performance of single-speed three-phase cage induction motors. International Electrotechnical Commission.
[7] IEC. IEC 60072-1, Dimensions and output series for rotating electrical machines – Part 1: Frame numbers 56 to 400 and flange numbers 55 to 1080. International Electrotechnical Commission.
[8] IEC. IEC 60034-7, Rotating electrical machines – Part 7: Classification of types of construction, mounting arrangements and terminal box position (IM Code). International Electrotechnical Commission.
[9] IEC. IEC 60034-5, Rotating electrical machines – Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code) – Classification. International Electrotechnical Commission.
[10] IEC. IEC 60034-6, Rotating electrical machines – Part 6: Methods of cooling (IC Code). International Electrotechnical Commission.
[11] IEC. IEC 60034-14, Rotating electrical machines – Part 14: Mechanical vibration of certain machines with shaft heights 56 mm and higher – Measurement, evaluation and limits of vibration severity. International Electrotechnical Commission.
[12] ISO. ISO 281, Rolling bearings – Dynamic load ratings and rating life. International Organization for Standardization.
[13] PROFIBUS & PROFINET International. Encoder Profile (perfil de encoder para PROFIBUS y PROFINET). PI.
[14] IEC. IEC 60034-11, Rotating electrical machines – Part 11: Thermal protection. International Electrotechnical Commission.
[15] IEC. IEC 60947-8, Low-voltage switchgear and controlgear – Part 8: Control units for built-in thermal protection (PTC) for rotating electrical machines. International Electrotechnical Commission.
[16] IEC. IEC 60751, Industrial platinum resistance thermometers and platinum temperature sensors. International Electrotechnical Commission.