En las aplicaciones de automatización que requieren controlar con precisión la posición, la velocidad o el par, los servomotores y los motores paso a paso (stepper motors) son las dos tecnologías de accionamiento de uso más extendido. Ejes de máquinas de envasado, alimentadores de láminas, mesas de posicionamiento, dosificadores y actuadores de válvulas de proceso dependen de ellas. Comprender su principio de funcionamiento, la forma de interpretar sus parámetros eléctricos y mecánicos, y el modo en que su desempeño se relaciona con el del motor de inducción, permite seleccionar el accionamiento adecuado para cada eje y evitar sobredimensionamientos o fallas en servicio.
Principio de funcionamiento del servomotor
El servomotor industrial actual es, en la gran mayoría de los casos, un motor síncrono de imanes permanentes (PMSM, permanent magnet synchronous motor): un estator trifásico bobinado y un rotor con imanes. El motor no opera de forma aislada, sino como parte de un sistema en lazo cerrado junto con un servoaccionamiento (servo drive) y un dispositivo de realimentación, habitualmente un encoder o un resolver montado en el eje.
El servoaccionamiento ejecuta tres lazos de control en cascada: el lazo de corriente (par), el lazo de velocidad y el lazo de posición. Mediante el control orientado al campo (FOC, field-oriented control), el accionamiento mantiene la corriente del estator en cuadratura con el flujo del rotor, de modo que el par entregado resulta proporcional a la corriente. De este principio se derivan los principales beneficios del servomotor: corrige de forma continua el error de posición, compensa las perturbaciones de carga y entrega el par completo desde velocidad cero.
La realimentación puede ser incremental o absoluta. Un encoder absoluto multivuelta conserva la posición del eje aun después de un corte de energía, lo que elimina la necesidad de ejecutar una búsqueda de referencia (homing) al reiniciar la máquina.
Principio de funcionamiento del motor paso a paso
El motor paso a paso convierte cada pulso de comando en un desplazamiento angular discreto. El accionamiento energiza las fases del estator en una secuencia determinada y el rotor se alinea con el campo resultante. Existen tres construcciones básicas: de imán permanente, de reluctancia variable e híbrida. En la industria predomina el motor híbrido bifásico, con 200 pasos por revolución (1,8° por paso) o 400 pasos por revolución (0,9° por paso).
Los accionamientos modernos aplican micropasos (microstepping): regulan corrientes de forma aproximadamente senoidal en ambas fases para subdividir cada paso mecánico. Esto mejora la suavidad del movimiento y reduce la vibración a baja velocidad. Conviene precisar que el micropaso aumenta la resolución del comando, mientras que la exactitud absoluta del posicionamiento sigue dependiendo de la geometría del motor y de la carga aplicada.
En su configuración habitual, el motor paso a paso trabaja en lazo abierto: la posición se deduce del número de pulsos enviados, sin realimentación. Esta arquitectura ofrece simplicidad de puesta en marcha y un costo de sistema reducido, siempre que el par demandado se mantenga dentro de la curva del motor; de lo contrario, el rotor pierde el sincronismo y se produce la pérdida de pasos. Las versiones con encoder integrado cierran el lazo y detectan o corrigen esa condición.
Parámetros eléctricos
Servomotor. La hoja de datos de un servomotor se interpreta a partir de su curva par-velocidad, que distingue una zona de servicio continuo (servicio tipo S1, según IEC 60034-1 [1]) y una zona de servicio intermitente. Los parámetros principales son:
- Par en reposo (M0) y corriente en reposo (I0): par que el motor entrega de forma continua a velocidad cero sin superar su límite térmico.
- Par nominal (Mn), velocidad nominal (nn) y potencia nominal (Pn): punto de operación continua de referencia.
- Par máximo (Mmax) y corriente máxima (Imax): par disponible durante tiempos breves, destinado a aceleraciones y frenados.
- Constante de par (Kt, en N·m/A) y constante de fuerza contraelectromotriz (Ke, en V por 1000 min⁻¹): ambas están vinculadas físicamente. Kt indica la corriente necesaria para un par dado; Ke determina la tensión de bus que el accionamiento debe disponer para alcanzar la velocidad máxima.
- Resistencia e inductancia del devanado: su cociente define la constante de tiempo eléctrica (τe = L/R), que condiciona la dinámica del lazo de corriente.
- Clase térmica del aislamiento y sensor de temperatura: permiten al accionamiento proteger el devanado ante sobrecargas sostenidas.
Motor paso a paso. Los parámetros relevantes son:
- Corriente nominal por fase: valor que el accionamiento regula en cada devanado.
- Resistencia e inductancia por fase: la inductancia limita la velocidad con que la corriente se establece en cada paso; por ello el par disminuye al aumentar la velocidad, y los accionamientos emplean una tensión de alimentación superior a la nominal del devanado, con regulación de corriente por conmutación (chopper).
- Par de retención (holding torque): par máximo que el motor resiste en reposo con las fases energizadas a corriente nominal. Es superior al par disponible en movimiento.
- Par de detención (detent torque): par residual sin energía, producido por los imanes del rotor.
- Tipo de conexión: bipolar serie, bipolar paralelo o unipolar. La conexión serie favorece el par a baja velocidad; la conexión paralelo sostiene mejor el par a mayor velocidad.
- Curvas de arranque y de funcionamiento (pull-in y pull-out): indican, respectivamente, el par con el que el motor puede arrancar sin rampa y el par máximo que sostiene en movimiento sin perder pasos.
En ambas tecnologías, el momento de inercia del rotor y las cargas radiales y axiales admisibles en el eje completan el análisis. La relación entre la inercia de la carga reflejada y la inercia del rotor incide directamente en la estabilidad y en la velocidad de respuesta del eje.
Parámetros mecánicos: el frame
El tamaño constructivo o frame define la interfaz mecánica del motor con la máquina.
En los motores paso a paso, la norma NEMA ICS 16 [2] designa el tamaño según el ancho de la brida frontal expresado en décimas de pulgada. Así, un motor NEMA 17 tiene una brida de aproximadamente 1,7 pulgadas (42 mm); los tamaños NEMA 23 y NEMA 34 corresponden a unos 57 mm y 86 mm, respectivamente. La norma define además el diámetro de centraje (pilot), la posición de los agujeros de fijación y las dimensiones del eje, lo que facilita la intercambiabilidad mecánica. Es importante considerar que el tamaño de brida no determina el par: dentro de un mismo frame, el par disponible depende principalmente de la longitud del paquete magnético.
Los servomotores emplean habitualmente bridas cuadradas con dimensiones en milímetros. La norma IEC 60072-1 [3] establece los números de brida, que corresponden al diámetro del círculo de pernos, junto con las dimensiones del extremo del eje. La norma IEC 60034-7 [4] codifica la forma constructiva y de montaje (código IM), por ejemplo IM B5 para brida con agujeros pasantes o IM B14 para cara con agujeros roscados. El eje puede ser liso o con chaveta; el eje liso con acoplamiento por fricción se prefiere en ejes con inversiones de giro frecuentes. El grado de protección, definido según IEC 60034-5 [5], indica la resistencia del motor al ingreso de polvo y agua, un aspecto determinante en máquinas sometidas a lavado.
En el motor de inducción, IEC 60072-1 [3] asigna el número de frame a partir de la altura del eje en milímetros, entre 56 y 400, y relaciona cada tamaño con una potencia normalizada. Esta correspondencia favorece el reemplazo directo de motores en planta.
Desempeño frente al motor de inducción
El motor de inducción de jaula de ardilla genera par a partir de las corrientes inducidas en el rotor, lo que exige una diferencia entre la velocidad del campo y la del rotor, denominada deslizamiento. Puede conectarse directamente a la red o alimentarse mediante un variador de frecuencia. Su eficiencia se clasifica según IEC 60034-30-1 [6], cuya edición de 2025 incorpora la clase IE5; para motores alimentados a velocidad variable existe la especificación IEC TS 60034-30-2 [7]. La siguiente tabla resume las diferencias de desempeño entre las tres tecnologías.
| Característica | Servomotor | Motor paso a paso | Motor de inducción |
|---|---|---|---|
| Principio | Síncrono de imanes permanentes | Síncrono por pasos discretos | Asíncrono, con deslizamiento |
| Control habitual | Lazo cerrado con realimentación | Lazo abierto por conteo de pulsos | Velocidad por variador; lazo abierto o vectorial |
| Precisión de posición | Muy alta, corregida en forma continua | Alta a baja velocidad, sin corrección en lazo abierto | Limitada sin realimentación externa |
| Par a velocidad cero | Par completo en forma continua | Par de retención elevado | Requiere control vectorial con realimentación |
| Respuesta dinámica | Muy alta, por baja inercia del rotor y par máximo elevado | Buena en desplazamientos cortos | Moderada |
| Comportamiento ante sobrecarga | El accionamiento compensa y señala la falla | Pérdida de pasos | Aumento del deslizamiento y de la corriente |
| Rango de potencia típico | Bajo a medio | Bajo | Bajo a muy alto |
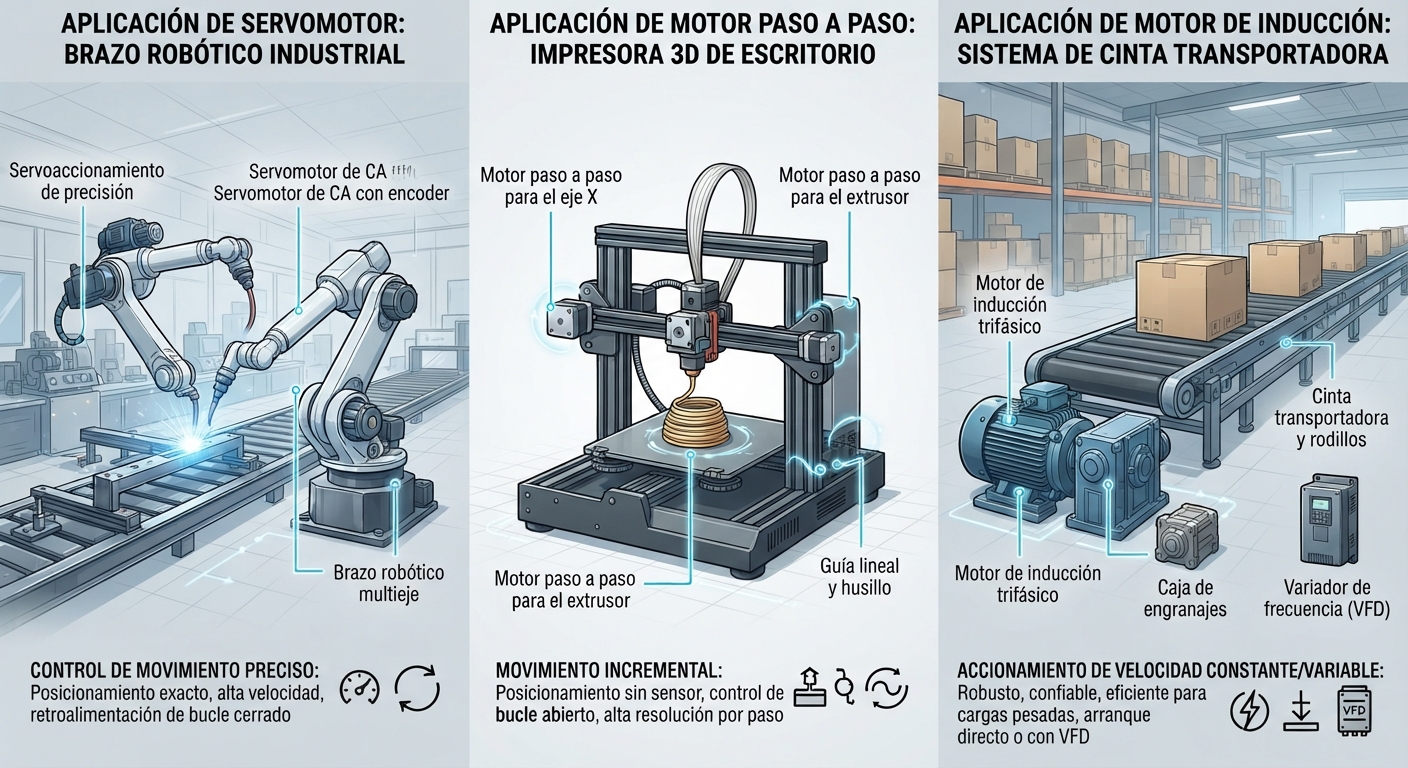
| Aplicaciones típicas | Ejes sincronizados, robótica, envasado, corte a medida | Posicionamiento indexado, dosificación, ajustes de formato | Bombas, ventiladores, transportadores, compresores |
Criterios de selección
La elección se orienta a partir del perfil de movimiento. Los desplazamientos cortos e indexados, con cargas conocidas y estables, se resuelven de manera eficiente con motores paso a paso. Los ejes que exigen alta dinámica, sincronización entre ejes o precisión sostenida ante cargas variables se benefician del servomotor. Las aplicaciones de servicio continuo, a velocidad constante o variable y con potencias elevadas, encuentran en el motor de inducción una solución robusta y de mantenimiento reducido.
Conclusión
Servomotores, motores paso a paso y motores de inducción responden a necesidades distintas dentro de una misma planta. Interpretar correctamente la curva par-velocidad, las constantes eléctricas, la inercia y la designación del frame según las normas IEC y NEMA permite especificar cada eje con fundamento técnico, asegurar la compatibilidad mecánica y aprovechar plenamente las capacidades de cada tecnología.
Sigue leyendo
Este artículo es parte de nuestra guía de accionamientos eléctricos.
- Capacitación: Curso de mantención de accionamientos G120
- Proyectos y soporte en terreno: Nuestros servicios · Solicite una cotización para su proyecto
- Artículos relacionados: El motor de inducción · Medición de velocidad y posición · Acoplamientos motor-carga
Referencias
[1] IEC 60034-1:2022. Rotating electrical machines – Part 1: Rating and performance. International Electrotechnical Commission.
[2] NEMA ICS 16-2001. Motion/Position Control Motors, Controls, and Feedback Devices. National Electrical Manufacturers Association.
[3] IEC 60072-1:2022. Rotating electrical machines – Dimensions and output series – Part 1: Frame numbers 56 to 400 and flange numbers 55 to 1080. International Electrotechnical Commission.
[4] IEC 60034-7:2020. Rotating electrical machines – Part 7: Classification of types of construction, mounting arrangements and terminal box position (IM Code). International Electrotechnical Commission.
[5] IEC 60034-5:2020. Rotating electrical machines – Part 5: Degrees of protection provided by the integral design of rotating electrical machines (IP code) – Classification. International Electrotechnical Commission.
[6] IEC 60034-30-1:2025. Rotating electrical machines – Part 30-1: Efficiency classes of line operated AC motors (IE code). International Electrotechnical Commission.
[7] IEC TS 60034-30-2:2016. Rotating electrical machines – Part 30-2: Efficiency classes of variable speed AC motors (IE-code). International Electrotechnical Commission.