La selección de un accionamiento, formado por el motor y su convertidor de frecuencia, comienza por la carga. Una bomba centrífuga, una correa transportadora o una bobinadora pueden requerir la misma potencia nominal y, aun así, exigir al motor comportamientos muy distintos a lo largo del rango de velocidad. Por esta razón, la serie IEC 61800-9 incorpora los perfiles de par en función de la velocidad del equipo accionado y el perfil de servicio (duty profile), es decir, la fracción de tiempo que el sistema opera en cada punto de trabajo, como datos de entrada para evaluar los sistemas de accionamiento [1]. Este artículo describe los perfiles de carga más habituales, la capacidad de par del motor alimentado por convertidor y los criterios para relacionar ambos.
Par, velocidad y potencia
La potencia mecánica en el eje es el producto del par por la velocidad angular:
- P = T · ω = T · 2π · n / 60
- En unidades prácticas: P [kW] = T [N·m] · n [rpm] / 9.550
Esta relación explica por qué el perfil de carga determina el dimensionamiento. Dos cargas con la misma potencia nominal pueden tener requerimientos opuestos: una necesita todo su par a baja velocidad, y la otra, solo una fracción de él.
Perfiles de carga más habituales
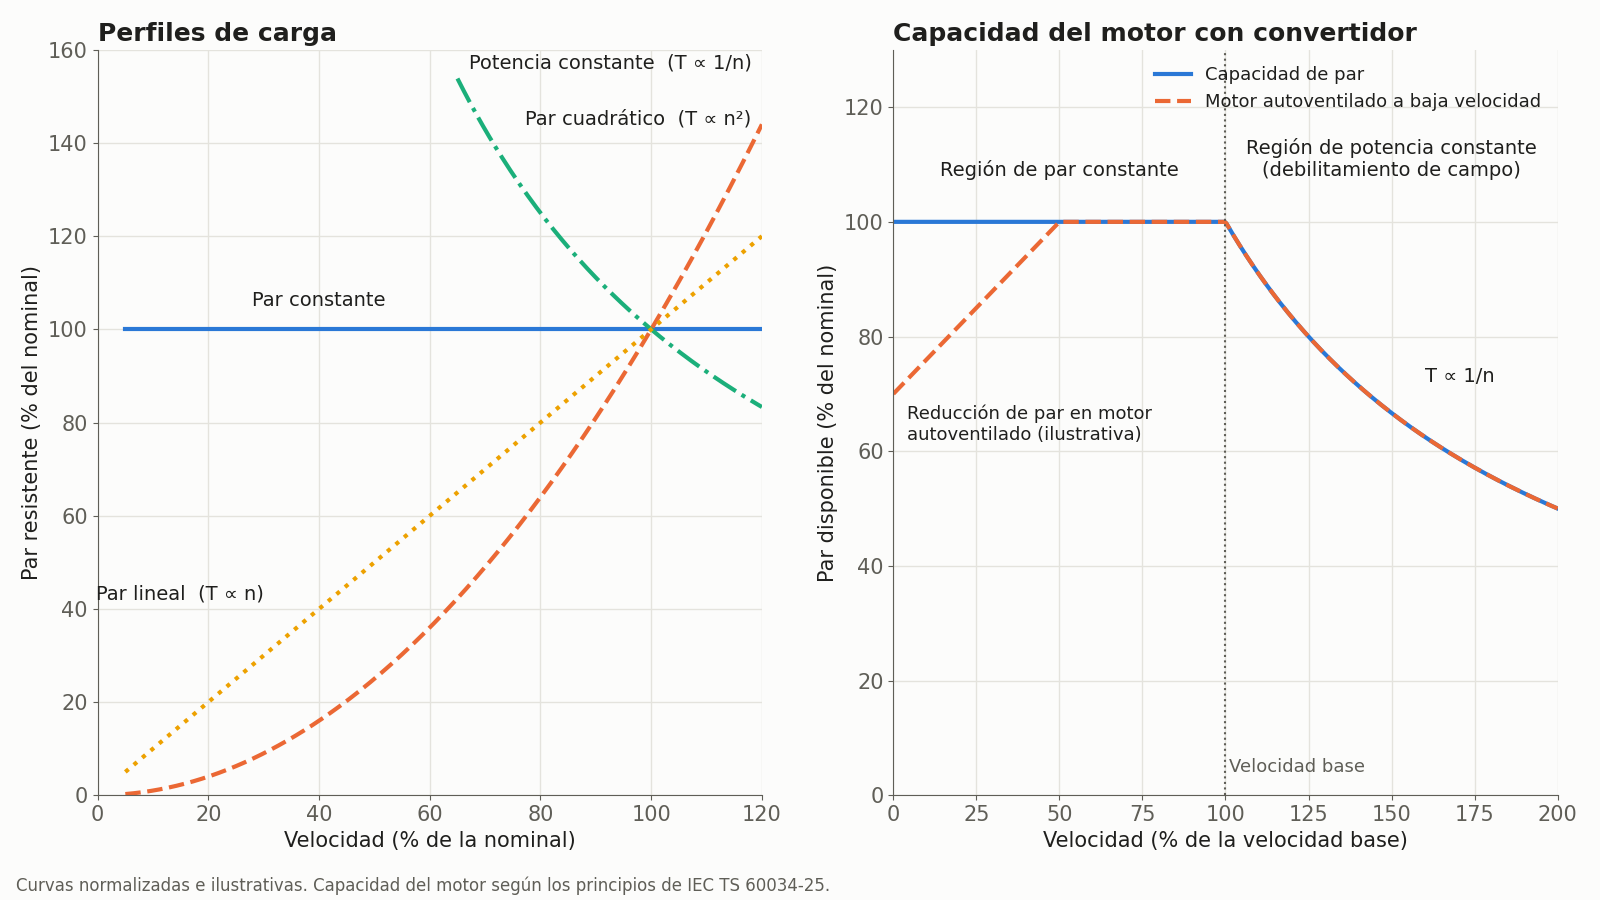
Par constante
El par resistente es prácticamente independiente de la velocidad, y la potencia crece en forma proporcional a ella. Este comportamiento corresponde a cargas dominadas por la fricción o por la gravedad: correas y cadenas transportadoras, elevadores y grúas, bombas de desplazamiento positivo, extrusoras, mezcladores y chancadores. El requisito crítico es disponer del par completo en todo el rango, incluso a baja velocidad, donde la ventilación propia del motor es menor.
Muchas de estas cargas presentan además un par de despegue (breakaway torque) superior al de régimen, debido a la fricción estática, al material acumulado o a la carga retenida al momento del arranque. En estos casos, el accionamiento debe entregar un par de arranque elevado durante un tiempo breve.
Par cuadrático
En las turbomáquinas, como bombas centrífugas, ventiladores y sopladores, el par crece con el cuadrado de la velocidad y la potencia con el cubo. Estas relaciones se conocen como leyes de afinidad: el caudal es proporcional a la velocidad, la altura o presión es proporcional a su cuadrado y la potencia absorbida es proporcional a su cubo [2].
La consecuencia práctica es relevante para la eficiencia energética: si el caudal requerido permite operar al 80 % de la velocidad nominal, la potencia teórica absorbida se reduce a cerca del 51 % (0,8³). Por ello, la regulación de velocidad es una herramienta directa de ahorro en sistemas de bombeo y ventilación. En sistemas con altura estática significativa, la reducción real de potencia es menor que la teórica, porque parte de la carga no depende del caudal.
Potencia constante
En este perfil, el par es inversamente proporcional a la velocidad, de modo que la potencia se mantiene aproximadamente constante. Es el caso de las bobinadoras y desbobinadoras que trabajan con tensión de banda constante: a medida que el diámetro del rollo aumenta, la velocidad angular disminuye y el par requerido crece. También lo presentan los husillos de máquinas herramienta, que a baja velocidad efectúan cortes de mayor profundidad y a alta velocidad cortes livianos.
Par lineal
En algunas cargas el par crece en forma proporcional a la velocidad, como ocurre con la fricción viscosa en calandrias y en ciertos procesos de mezcla. La potencia, en este caso, aumenta con el cuadrado de la velocidad.
Cuadrantes de operación
El plano par-velocidad se divide en cuatro cuadrantes. En los cuadrantes I y III, par y velocidad tienen el mismo signo y el motor entrega energía a la carga (operación motora). En los cuadrantes II y IV tienen signos opuestos: la carga impulsa al motor, que opera como generador.
La operación generadora aparece al descender una carga en un elevador, al frenar máquinas de alta inercia como centrífugas o ventiladores de gran diámetro, o en desbobinadoras que mantienen tensión. La energía devuelta debe disiparse en una resistencia de frenado o reinyectarse a la red mediante un convertidor regenerativo. Identificar estos cuadrantes desde el inicio del proyecto evita sobretensiones en el circuito intermedio y detenciones por falla.
Capacidad de par del motor alimentado por convertidor
La curva de capacidad del motor de inducción alimentado por convertidor presenta dos regiones características [3]:
- Región de par constante: desde velocidad cero hasta la velocidad base, el motor puede entregar su par nominal, porque el convertidor mantiene constante la relación entre tensión y frecuencia. En motores autoventilados, el par disponible a baja frecuencia puede reducirse para evitar el sobrecalentamiento, ya que el ventilador acoplado al eje pierde caudal de aire [3].
- Región de potencia constante (debilitamiento de campo): por sobre la velocidad base, la tensión de salida alcanza su valor máximo y el flujo disminuye. El motor puede operar a potencia constante, con un par proporcional a 1/n [3]. La velocidad máxima queda limitada, además, por la resistencia mecánica y la estabilidad del rotor [3].
La relación entre ambas curvas orienta la selección:
- Las cargas de par cuadrático requieren poco par a baja velocidad, por lo que se ajustan de forma natural a la curva del motor autoventilado.
- Las cargas de par constante que operan en forma prolongada a baja velocidad pueden requerir ventilación forzada o un motor de mayor tamaño.
- Las cargas de potencia constante pueden aprovechar la región de debilitamiento de campo para cubrir un rango de velocidad amplio sin sobredimensionar el motor.
Requisitos dinámicos y ciclo de servicio
En régimen transitorio, el motor debe vencer la carga y, además, acelerar las masas en movimiento:
- Tmotor = Tcarga + Jtotal · dω/dt
Cuando existe una transmisión con relación de reducción i, la inercia de la carga se refleja en el eje del motor dividida por i². En aplicaciones con arranques y paradas frecuentes, el par de aceleración puede superar al de régimen, y el dimensionamiento térmico se basa en el par cuadrático medio (RMS) del ciclo, mientras que el par máximo define la capacidad de sobrecarga requerida.
La norma IEC 60034-1 define los tipos de servicio que describen estos ciclos, desde el servicio continuo S1 hasta los servicios de corta duración, intermitentes periódicos y con variaciones de carga y velocidad (S2 a S10) [4]. Especificar el tipo de servicio correcto permite que el motor se dimensione según su calentamiento real y no según una condición supuesta.
Datos que deben definirse al especificar un accionamiento
- Perfil de par en función de la velocidad y rango de velocidad de operación.
- Par de arranque o de despegue, y su duración.
- Inercia de la carga y tiempos de aceleración y frenado requeridos.
- Cuadrantes de operación y energía regenerada.
- Tipo de servicio según IEC 60034-1 y perfil de servicio del proceso.
- Condiciones ambientales, método de refrigeración y altitud de instalación.
Para evaluar la eficiencia del sistema en su operación real, la norma IEC 61800-9-2 establece la determinación de pérdidas del convertidor y del sistema motor-convertidor en puntos de operación normalizados a carga parcial, que pueden combinarse con el perfil de servicio de la aplicación [5].
Beneficios de caracterizar correctamente la carga
- Dimensionamiento adecuado: motor y convertidor se seleccionan para el par y la velocidad reales, sin sobredimensionamiento innecesario.
- Eficiencia energética: en cargas de par cuadrático, la regulación de velocidad reduce el consumo en forma significativa.
- Confiabilidad: el motor opera dentro de sus límites térmicos, incluso a baja velocidad y en ciclos exigentes.
- Operación estable: el tratamiento correcto de la energía regenerada y de los transitorios reduce las detenciones por falla.
Conclusión
El perfil de carga es el punto de partida para especificar cualquier accionamiento. Reconocer si la carga es de par constante, par cuadrático, potencia constante o par lineal, identificar sus cuadrantes de operación y cuantificar sus requisitos dinámicos permite contrastarla con la curva de capacidad del motor alimentado por convertidor. El resultado es un sistema de accionamiento que entrega el par necesario en todo el rango de velocidad, con un consumo energético acorde a la operación real del proceso.
Referencias
[1] IEC. IEC 61800-9-1:2017 – Adjustable speed electrical power drive systems – Part 9-1: Ecodesign for power drive systems, motor starters, power electronics and their driven applications – General requirements for setting energy efficiency standards for power driven equipment using the extended product approach (EPA) and semi analytic model (SAM). webstore.iec.ch
[2] Hydraulic Institute. ANSI/HI 14.3 – Rotodynamic Pumps for Design and Application.
[3] IEC. IEC TS 60034-25 – Rotating electrical machines – Part 25: AC electrical machines used in power drive systems – Application guide. webstore.iec.ch
[4] IEC. IEC 60034-1 – Rotating electrical machines – Part 1: Rating and performance. webstore.iec.ch
[5] IEC. IEC 61800-9-2 – Adjustable speed electrical power drive systems – Part 9-2: Ecodesign for power drive systems, motor starters, power electronics and their driven applications – Energy efficiency indicators for power drive systems and motor starters. webstore.iec.ch