
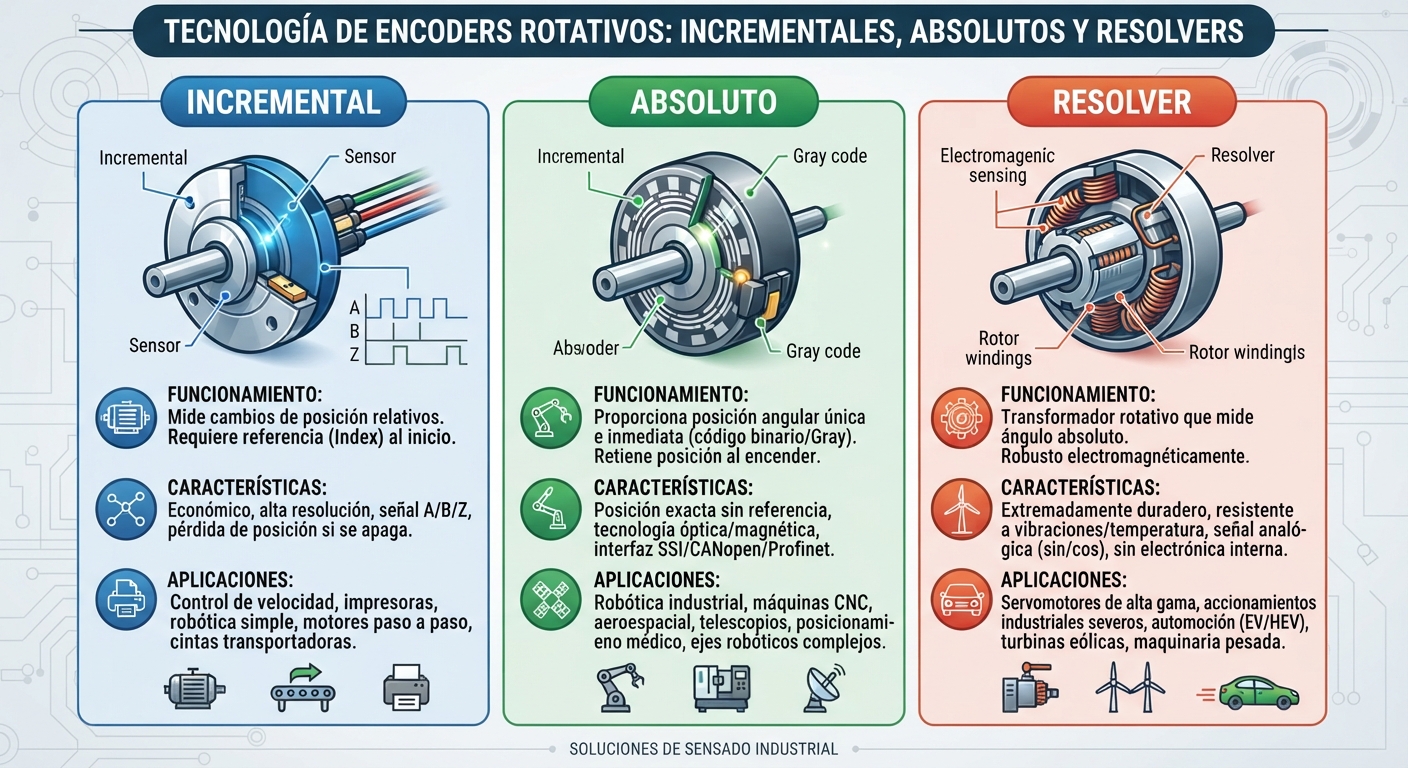
Desde una cinta transportadora hasta un servoaccionamiento de alta dinámica, el controlador necesita conocer en todo momento dónde se encuentra el eje y a qué velocidad gira. Esta información la entregan los transductores de posición, entre los que destacan tres tecnologías: el encoder incremental, el encoder absoluto y el resolver. Este artículo explica su funcionamiento, sus señales e interfaces y sus beneficios en factory automation (automatización de manufactura) y process automation (automatización de procesos).
Un principio común: transformar movimiento en información
Un encoder (codificador) convierte un desplazamiento mecánico, rotativo o lineal, en una señal eléctrica que el sistema de control puede interpretar. En su forma rotativa más difundida, el principio óptico emplea un disco con ventanas o marcas que gira entre una fuente de luz y un conjunto de fotodetectores; cada vez que una marca pasa frente al detector, se produce un cambio de estado en la señal. El principio magnético reemplaza el disco por un imán o una rueda polar leída por sensores de efecto Hall o magnetorresistivos, con mayor tolerancia a polvo y humedad. El resolver, en cambio, es un transformador rotativo sin electrónica en el punto de medición.
Encoder incremental
El encoder incremental genera un tren de pulsos proporcional al desplazamiento. Dispone normalmente de dos canales, A y B, desfasados 90° eléctricos entre sí (señales en cuadratura). El orden en que aparecen los flancos de A y B indica el sentido de giro, y la cantidad de pulsos indica cuánto se ha desplazado el eje. Un tercer canal, denominado Z o índice, entrega un pulso por vuelta y sirve como referencia para la búsqueda del punto cero.
La resolución se expresa en pulsos por revolución (PPR). Cuando el contador del controlador evalúa ambos flancos de ambos canales (evaluación cuádruple o x4), se obtienen cuatro cuentas por cada período de señal, lo que multiplica la resolución efectiva sin modificar el encoder.
En cuanto a las señales eléctricas, las variantes más habituales son:
- TTL con line driver: salidas diferenciales de 5 V según la norma TIA/EIA-422, que transmiten cada canal junto con su complemento para rechazar el ruido de modo común y permitir cables más largos [1].
- HTL (High Threshold Logic, lógica de umbral alto): señales de 10 a 30 V, adecuadas para entradas digitales de 24 V de controladores y variadores.
- Seno/coseno de 1 Vpp: señales analógicas que el sistema de control puede interpolar para obtener resoluciones muy superiores al número de períodos del disco.
La posición que entrega un encoder incremental es relativa: el controlador la construye contando pulsos a partir de una referencia. Por ello, tras un corte de energía es necesario ejecutar una búsqueda de referencia (homing) para restablecer la posición absoluta de la máquina.
Beneficios: construcción simple y robusta, respuesta de alta frecuencia apta para lazos de velocidad, integración directa con entradas de contadores rápidos de PLC y variadores.
Encoder absoluto
El encoder absoluto asigna un código único a cada posición del eje. En el principio óptico, el disco contiene varias pistas concéntricas, y la combinación de estados leídos en ellas forma una palabra digital que identifica la posición de manera inequívoca. Para reducir errores de lectura en las transiciones, las pistas se codifican habitualmente en código Gray (código binario reflejado), en el que dos posiciones consecutivas difieren en un solo bit [2].
Se distinguen dos tipos:
- Monovuelta (singleturn): codifica la posición dentro de una revolución. Su resolución se expresa en bits; por ejemplo, 13 bits corresponden a 8.192 posiciones por vuelta.
- Multivuelta (multiturn): además de la posición angular, registra el número de revoluciones completas, mediante un tren de engranajes con discos codificados o mediante un contador electrónico de vueltas.
La posición se transmite por interfaces paralelas, seriales síncronas como SSI (Synchronous Serial Interface, interfaz serial síncrona) o redes de campo. En este último caso, los perfiles de dispositivo definen un comportamiento uniforme. El perfil Encoder de PROFIBUS & PROFINET International (PI) especifica las funciones de los encoders para PROFIBUS y PROFINET, incluidas las aplicaciones isócronas y, desde la versión 4.2, la transmisión de valores de posición seguros mediante PROFIsafe [3]. De forma análoga, el perfil CiA 406 define para CANopen los datos de proceso de posición, velocidad y aceleración, junto con parámetros de configuración, diagnóstico y alarmas [4]. En el ámbito de los accionamientos, la serie IEC 61800-7 establece la interfaz genérica y el mapeo de perfiles de control de accionamientos sobre redes industriales [5].
Beneficios: la posición está disponible desde el momento en que el equipo se energiza, sin necesidad de búsqueda de referencia; se conserva la información ante cortes de energía; la función de preset permite ajustar el cero por software durante la puesta en marcha, y la comunicación por red facilita el diagnóstico y reduce el cableado.
Resolver
El resolver es un transductor electromagnético sin electrónica en el punto de medición. El devanado del rotor se excita con una señal alterna de referencia, normalmente del orden de algunos kilohertz, que en los diseños sin escobillas se transfiere al rotor mediante un transformador rotativo. En el estator se ubican dos devanados desfasados 90° mecánicos. La tensión inducida en cada uno es proporcional a la referencia, multiplicada por el seno y el coseno del ángulo del eje, respectivamente:
- Vsen = k · Vref · sen θ
- Vcos = k · Vref · cos θ
A partir de la relación entre ambas señales se obtiene el ángulo θ. Esta tarea la realiza un convertidor de resolver a digital (RDC, Resolver-to-Digital Converter), normalmente implementado con un lazo de seguimiento (tracking loop) que entrega en forma continua la posición y la velocidad. Como el ángulo se obtiene de la razón entre dos señales, las variaciones de amplitud afectan a ambas por igual y su efecto es reducido.
El resolver entrega una posición absoluta dentro de cada período eléctrico. En los resolvers de múltiples pares de polos, ese período corresponde a una fracción de vuelta, lo que aumenta la precisión angular y facilita la conmutación de motores síncronos con el mismo número de polos. La especificación MIL-PRF-20708 establece requisitos generales para los sincros, familia de dispositivos electromagnéticos a la que pertenece el resolver [6].
Beneficios: al estar formado solo por devanados y núcleos magnéticos, el resolver tolera altas temperaturas, vibraciones, golpes y ambientes contaminados; carece de componentes ópticos o semiconductores en el eje, y ofrece una vida útil prolongada.
Qué aporta cada tecnología
| Tecnología | Información entregada | Beneficio principal | Aplicaciones típicas |
|---|---|---|---|
| Encoder incremental | Posición relativa y velocidad mediante pulsos | Simplicidad y respuesta de alta frecuencia | Transportadores, cortes a medida, control de velocidad de motores |
| Encoder absoluto | Posición única por código digital, monovuelta o multivuelta | Posición disponible al energizar, sin búsqueda de referencia | Grúas, ejes de posicionamiento, compuertas, tambores de cable |
| Resolver | Señales analógicas seno y coseno moduladas | Robustez ante temperatura, vibración y contaminación | Servomotores, equipos móviles, ambientes de alta temperatura |
En factory automation, estas tecnologías permiten sincronizar ejes, posicionar herramientas y controlar la velocidad de líneas de producción. En process automation, se aplican en el posicionamiento de compuertas y válvulas de gran tamaño, la medición de nivel mediante tambores de cable, el control de hornos rotatorios y la supervisión de equipos de izaje en minería.
Conclusión
El encoder incremental aporta una solución simple y de alta respuesta dinámica; el encoder absoluto conserva la posición ante cortes de energía y se integra a las redes industriales mediante perfiles normalizados, y el resolver ofrece una medición robusta en entornos mecánica y térmicamente exigentes. Conocer su principio de funcionamiento permite seleccionar la tecnología adecuada para cada aplicación.
Sigue leyendo
Este artículo es parte de nuestra guía de accionamientos eléctricos.
- Capacitación: Curso de mantención de accionamientos G120
- Proyectos y soporte en terreno: Nuestros servicios · Solicite una cotización para su proyecto
- Artículos relacionados: Servomotores y paso a paso · Acoplamientos motor-carga
Referencias
[1] Telecommunications Industry Association. TIA/EIA-422-B: Electrical Characteristics of Balanced Voltage Digital Interface Circuits. 1994.
[2] Gray, F. Pulse Code Communication. Patente de Estados Unidos US 2,632,058, 17 de marzo de 1953. patents.google.com
[3] PROFIBUS & PROFINET International. Encoder Profile, Order No. 3.162, versión 4.2, 2017. www.profibus.com
[4] CAN in Automation. CiA 406: Device profile for encoders. www.can-cia.org
[5] IEC. IEC 61800-7 – Adjustable speed electrical power drive systems – Part 7: Generic interface and use of profiles for power drive systems. webstore.iec.ch
[6] Department of Defense (EE. UU.). MIL-PRF-20708: Synchros, General Specification for.