Introducción
EtherCAT (Ethernet for Control Automation Technology) es un protocolo de comunicación industrial basado en Ethernet, introducido en 2003 y administrado por el EtherCAT Technology Group (ETG). Está normalizado internacionalmente como Type 12 en la serie IEC 61158 [1] y como familia de perfiles CPF 12 en IEC 61784-2 [2]. Su diseño se orienta a obtener ciclos de comunicación muy cortos, alta sincronización entre dispositivos y un uso eficiente del ancho de banda, características que lo hacen especialmente adecuado para control de movimiento y adquisición rápida de datos.
Principio de funcionamiento: procesamiento al vuelo
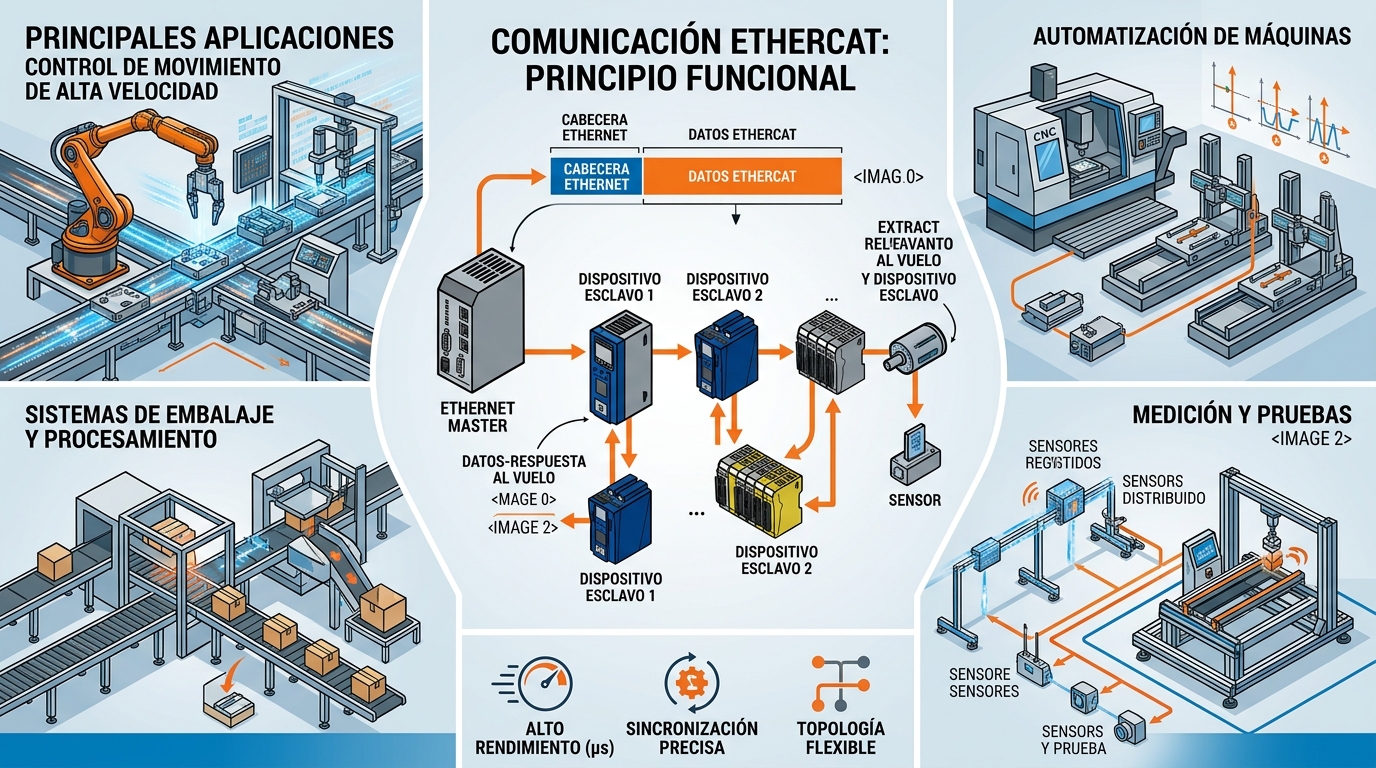
El principio central de EtherCAT es el procesamiento al vuelo (processing on the fly). El maestro envía una trama Ethernet estándar que recorre todos los dispositivos esclavos del segmento. Cada esclavo lee los datos que le corresponden y escribe sus propios datos en la trama mientras esta pasa a través de él, con un retardo de procesamiento por nodo muy reducido. El último dispositivo del segmento devuelve la trama por el canal de retorno del enlace full duplex, de modo que la topología física en línea funciona lógicamente como un anillo [3].
Este mecanismo tiene tres consecuencias relevantes:
- Una sola trama puede contener los datos de proceso de muchos dispositivos, lo que eleva la proporción de datos útiles respecto de los encabezados.
- El tiempo de ciclo depende principalmente de la cantidad de datos y no del número de tramas intercambiadas, lo que permite ciclos del orden de decenas de microsegundos en sistemas compactos.
- El procesamiento se ejecuta en hardware dedicado en cada esclavo, el EtherCAT Slave Controller (ESC), de modo que el desempeño no depende de la capacidad de cómputo del microcontrolador de aplicación.
Las tramas EtherCAT se identifican con el EtherType 0x88A4 y contienen uno o más datagramas, cada uno con su comando de lectura o escritura, su dirección y un contador de trabajo (working counter). El maestro no requiere hardware especial: puede implementarse con un controlador Ethernet estándar, lo que simplifica su integración en controladores y equipos de cómputo industrial.
Direccionamiento y mapeo de datos
EtherCAT admite direccionamiento por posición en el segmento, por dirección de nodo configurada y direccionamiento lógico. En este último, las unidades FMMU (Fieldbus Memory Management Unit) de cada esclavo traducen un espacio de direcciones lógicas de 4 GB a las áreas de memoria locales del dispositivo. De esta forma, el maestro puede leer y escribir los datos de numerosos esclavos con un único datagrama, y los bits de entradas y salidas de distintos dispositivos pueden agruparse en una imagen de proceso contigua [3].
El contador de trabajo de cada datagrama se incrementa cuando un esclavo procesa correctamente los datos. Al comparar el valor recibido con el esperado, el maestro verifica en cada ciclo si todos los dispositivos direccionados participaron en el intercambio.
Topología y capa física
EtherCAT admite topologías en línea, árbol, estrella y combinaciones de ellas, sin necesidad de switches. En 100BASE-TX, la distancia entre dispositivos puede alcanzar 100 m, y un segmento puede incluir hasta 65 535 dispositivos. Si el extremo del segmento se conecta a un segundo puerto del maestro, se obtiene redundancia de cable: ante un corte, la comunicación se mantiene por ambos lados de la falla. La función Hot Connect permite conectar y desconectar grupos de dispositivos durante la operación, lo que resulta útil en máquinas modulares y cambiadores de herramientas.
La especificación contempla además variantes como EtherCAT P, que transporta comunicación y alimentación de 24 V por un solo cable, y EtherCAT G, que opera a 1 Gbit/s para aplicaciones con mayor volumen de datos.
Sincronización con Distributed Clocks
Muchas aplicaciones de movimiento y medición requieren que varios dispositivos actúen o muestreen en el mismo instante. El mecanismo Distributed Clocks (relojes distribuidos) sincroniza los relojes locales de los esclavos con un reloj de referencia, que normalmente corresponde al primer esclavo con esta capacidad. El maestro mide los retardos de propagación entre dispositivos y los compensa, de modo que la desviación entre relojes se mantiene muy por debajo de 1 µs [3]. Cada dispositivo puede generar eventos de sincronización locales, independientes del instante exacto de llegada de la trama.
El beneficio práctico es la coordinación precisa de ejes de movimiento, la captura simultánea de señales distribuidas y el registro de eventos con marca de tiempo de alta resolución.
Máquina de estados y protocolos de mailbox
Cada esclavo implementa una máquina de estados con los estados Init, Pre-Operational, Safe-Operational y Operational, además de un estado Bootstrap para actualización de firmware. Esta estructura ordena el arranque del sistema: la comunicación de parámetros se habilita en Pre-Operational, las entradas se validan en Safe-Operational y las salidas se activan solo en Operational.
Además del intercambio cíclico de datos de proceso, EtherCAT dispone de canales acíclicos denominados mailbox, que transportan diversos protocolos:
- CoE (CANopen over EtherCAT): acceso al diccionario de objetos y uso de perfiles de dispositivo, incluido el perfil de accionamientos de IEC 61800-7 [4].
- SoE (Servo drive profile over EtherCAT): perfil de accionamientos alternativo, también incluido en IEC 61800-7.
- EoE (Ethernet over EtherCAT): túnel de tráfico Ethernet estándar, útil para acceder a servidores web o herramientas de configuración de los dispositivos.
- FoE (File access over EtherCAT): transferencia de archivos, empleada habitualmente para actualización de firmware.
Las características de cada esclavo se describen en archivos ESI (EtherCAT Slave Information) en formato XML [5], que la herramienta de configuración del maestro utiliza para integrar los dispositivos.
Seguridad funcional
Safety over EtherCAT (FSoE), normalizado en IEC 61784-3-12 [6], permite transmitir datos de seguridad funcional por la misma red que los datos estándar, aplicando el principio de canal negro (black channel). Los mecanismos de seguridad residen en los extremos de la comunicación, lo que habilita aplicaciones hasta SIL 3 según IEC 61508 sin cableado de seguridad dedicado.
Diagnóstico
Los esclavos disponen de contadores de errores por puerto y el maestro verifica en cada ciclo el contador de trabajo de los datagramas. Esta combinación permite localizar con precisión el tramo de cable o el dispositivo afectado por una falla, lo que reduce los tiempos de búsqueda durante el mantenimiento.
Principales áreas de aplicación
- Control de movimiento multieje en máquinas herramienta, robótica e impresión.
- Máquinas de embalaje, envasado y conversión con alta sincronización entre ejes.
- Bancos de prueba, medición y adquisición de datos de alta velocidad.
- Fabricación de semiconductores y electrónica.
- Máquinas modulares con cambio frecuente de configuración.
Conclusión
EtherCAT combina la infraestructura física de Ethernet con un método de procesamiento al vuelo que reduce los tiempos de ciclo y aprovecha de forma eficiente el ancho de banda. La sincronización mediante Distributed Clocks, los perfiles de dispositivo normalizados, la seguridad funcional integrada y la flexibilidad topológica lo convierten en una tecnología adecuada para aplicaciones que requieren alta velocidad y coordinación precisa entre dispositivos.
Referencias
[1] IEC 61158 (serie), Industrial communication networks — Fieldbus specifications, Type 12 (partes 2 a 6).
[2] IEC 61784-2, Industrial networks — Profiles — Part 2: Additional real-time fieldbus profiles based on ISO/IEC/IEEE 8802-3 (CPF 12).
[3] EtherCAT Technology Group, ETG.1000 (serie), EtherCAT Specification.
[4] IEC 61800-7 (serie), Adjustable speed electrical power drive systems — Part 7: Generic interface and use of profiles for power drive systems.
[5] EtherCAT Technology Group, ETG.2000, EtherCAT Slave Information (ESI) Specification.
[6] IEC 61784-3-12, Industrial communication networks — Profiles — Part 3-12: Functional safety fieldbuses — Additional specifications for CPF 12.